Maszyna do odlewania ceramiki z masy lejnej
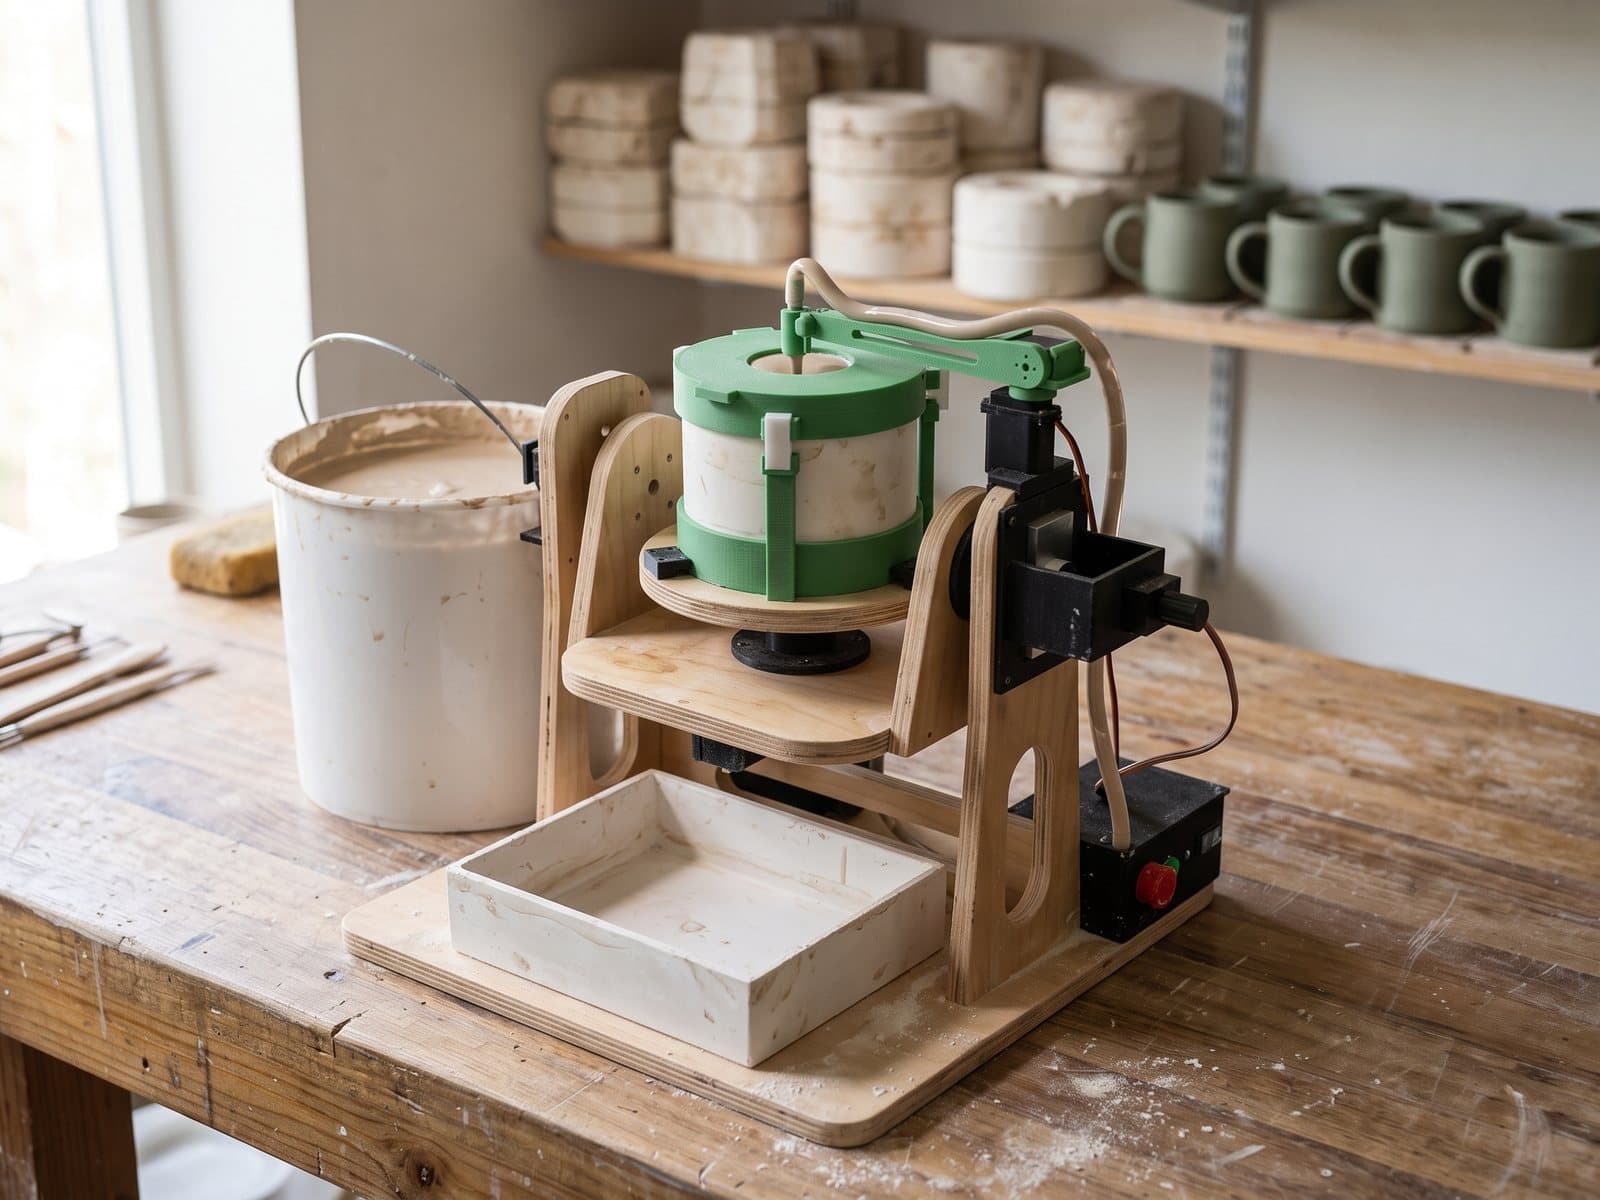
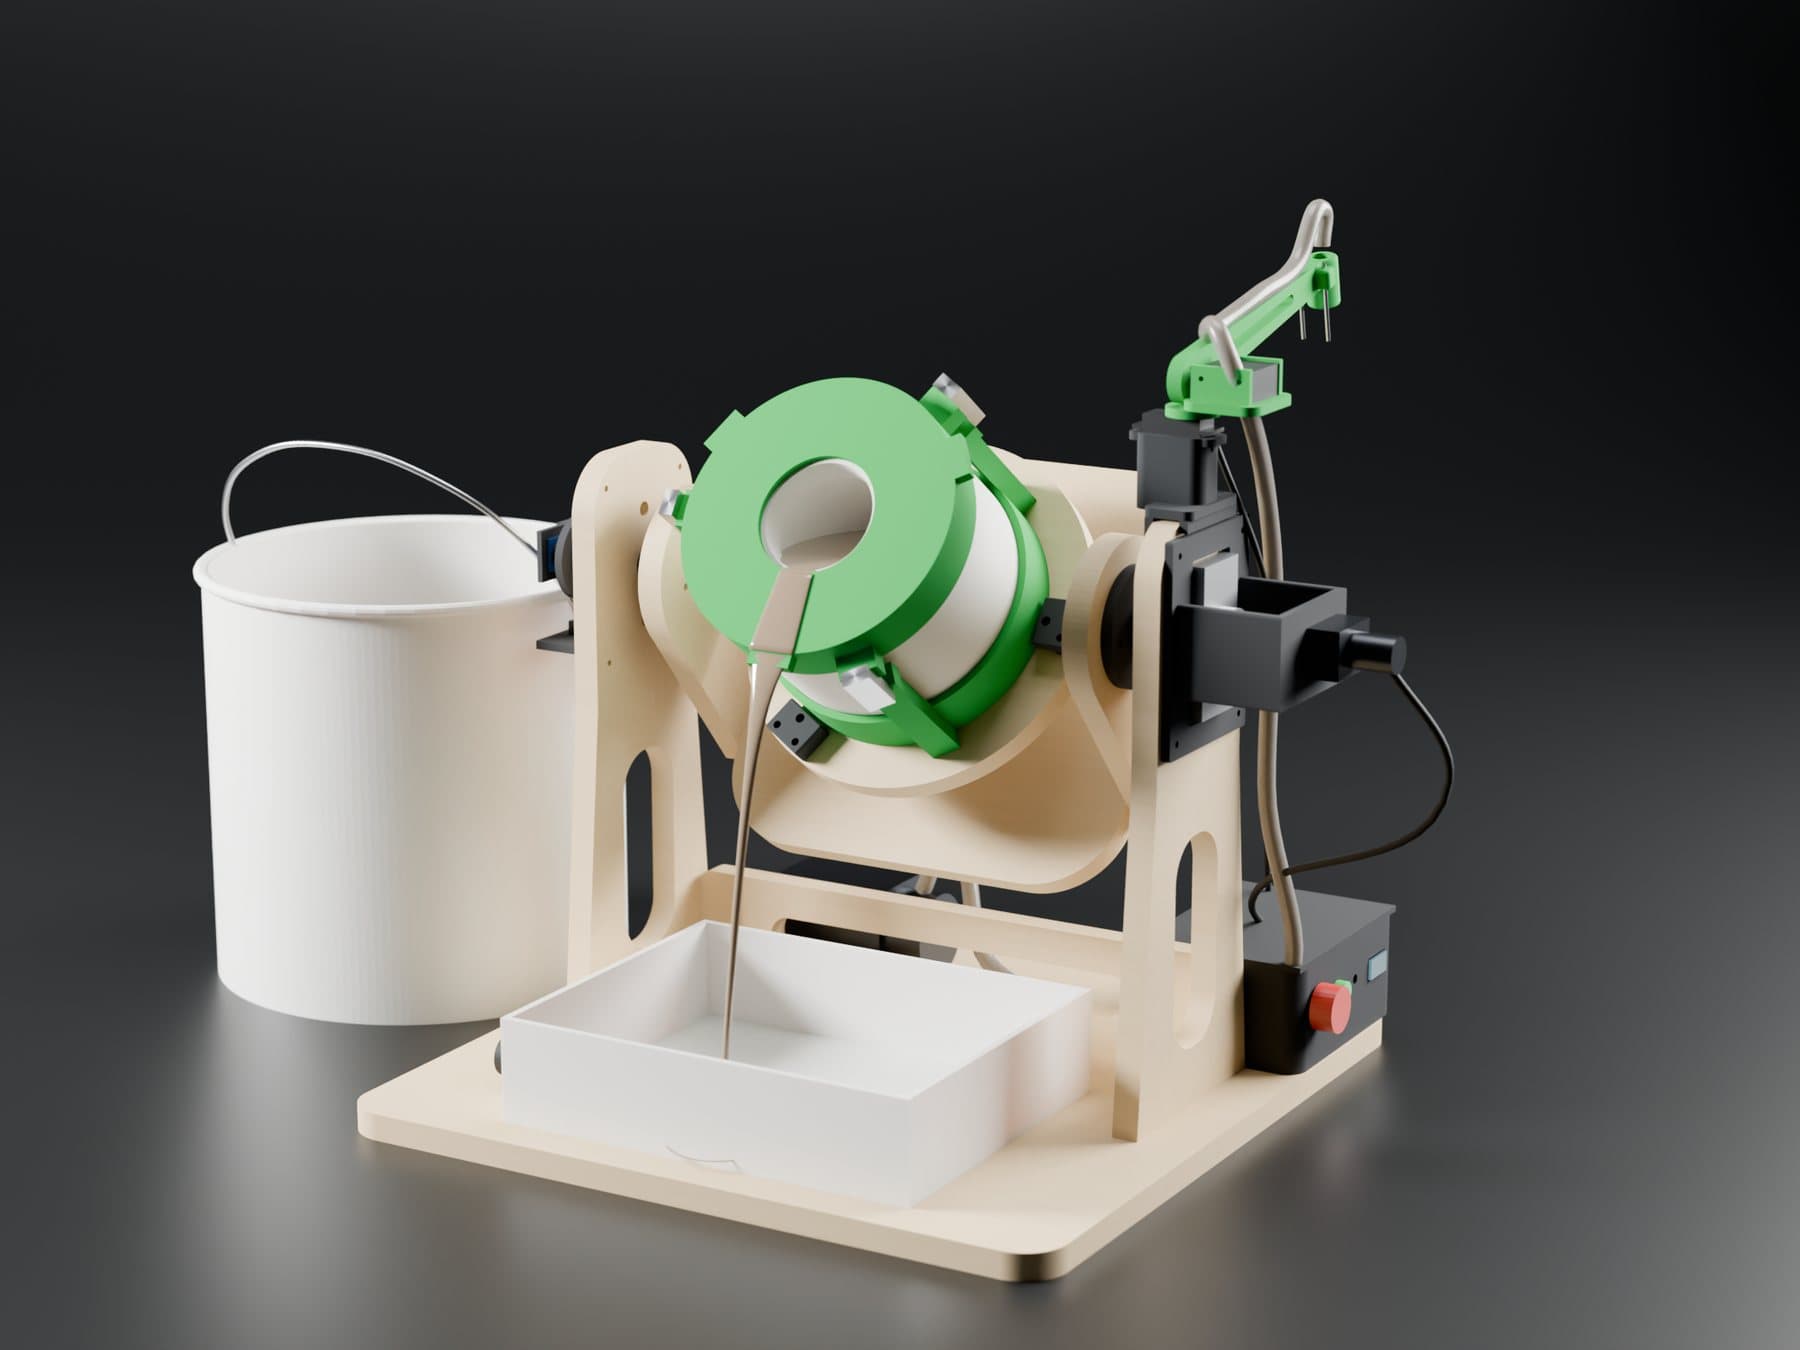
Pracownie ceramiczne odlewają kubki ręcznie: nalewają masę lejną do formy gipsowej, pilnują czasu, przechylają ciężką formę i odlewają nadmiar. Zaprojektowaliśmy stanowisko, które robi cały ten cykl samo i powtarzalnie: nalewa masę do poziomu wskazanego przez sondy, dolewa, kiedy gips ją wciągnie, przechyla formę z kontrolowaną prędkością i obraca ją przy odcieku. Komplet w dwa dni: model 3D, fizyka, elektronika, skompilowany firmware, rysunki techniczne i instrukcja budowy.
Problem
Odlewanie z masy lejnej jest proste w teorii: gips wciąga wodę, na ściankach narasta skorupa gliny, resztę masy się wylewa i zostaje kubek z pustym środkiem. W praktyce to ciężka, powtarzalna praca: forma z masą waży ponad 5 kg, czas narastania decyduje o grubości ścianki, a zbyt szybkie wylewanie chlapie. Maszyna miała robić cały cykl sama, zmieścić się na stole w pracowni, pracować w mokrym otoczeniu i dać się zbudować ze sklejki, druku 3D i tanich modułów.
Rezultat
Maszyna jest gotowa do zbudowania prototypu: 19 rodzajów części drukowanych, 6 formatek ze sklejki, lista zakupów, schemat połączeń i firmware. Następny krok to test pompy na prawdziwej masie lejnej i forma pod kształt kubka pracowni. Każdy parametr (kubek, forma, silniki, prędkości) zmienia się w jednym skrypcie, a model sam sprawdza kolizje i przelicza fizykę.
- 01Analiza procesu klatka po klatce na nagraniu istniejącej maszyny: co się przechyla, co się kręci i skąd bierze się pusty środek. Wniosek: przechył z obrotem formy przy odcieku wystarcza do zwykłego kubka, a gipsowy rdzeń jest potrzebny tylko przy podwójnej ściance.
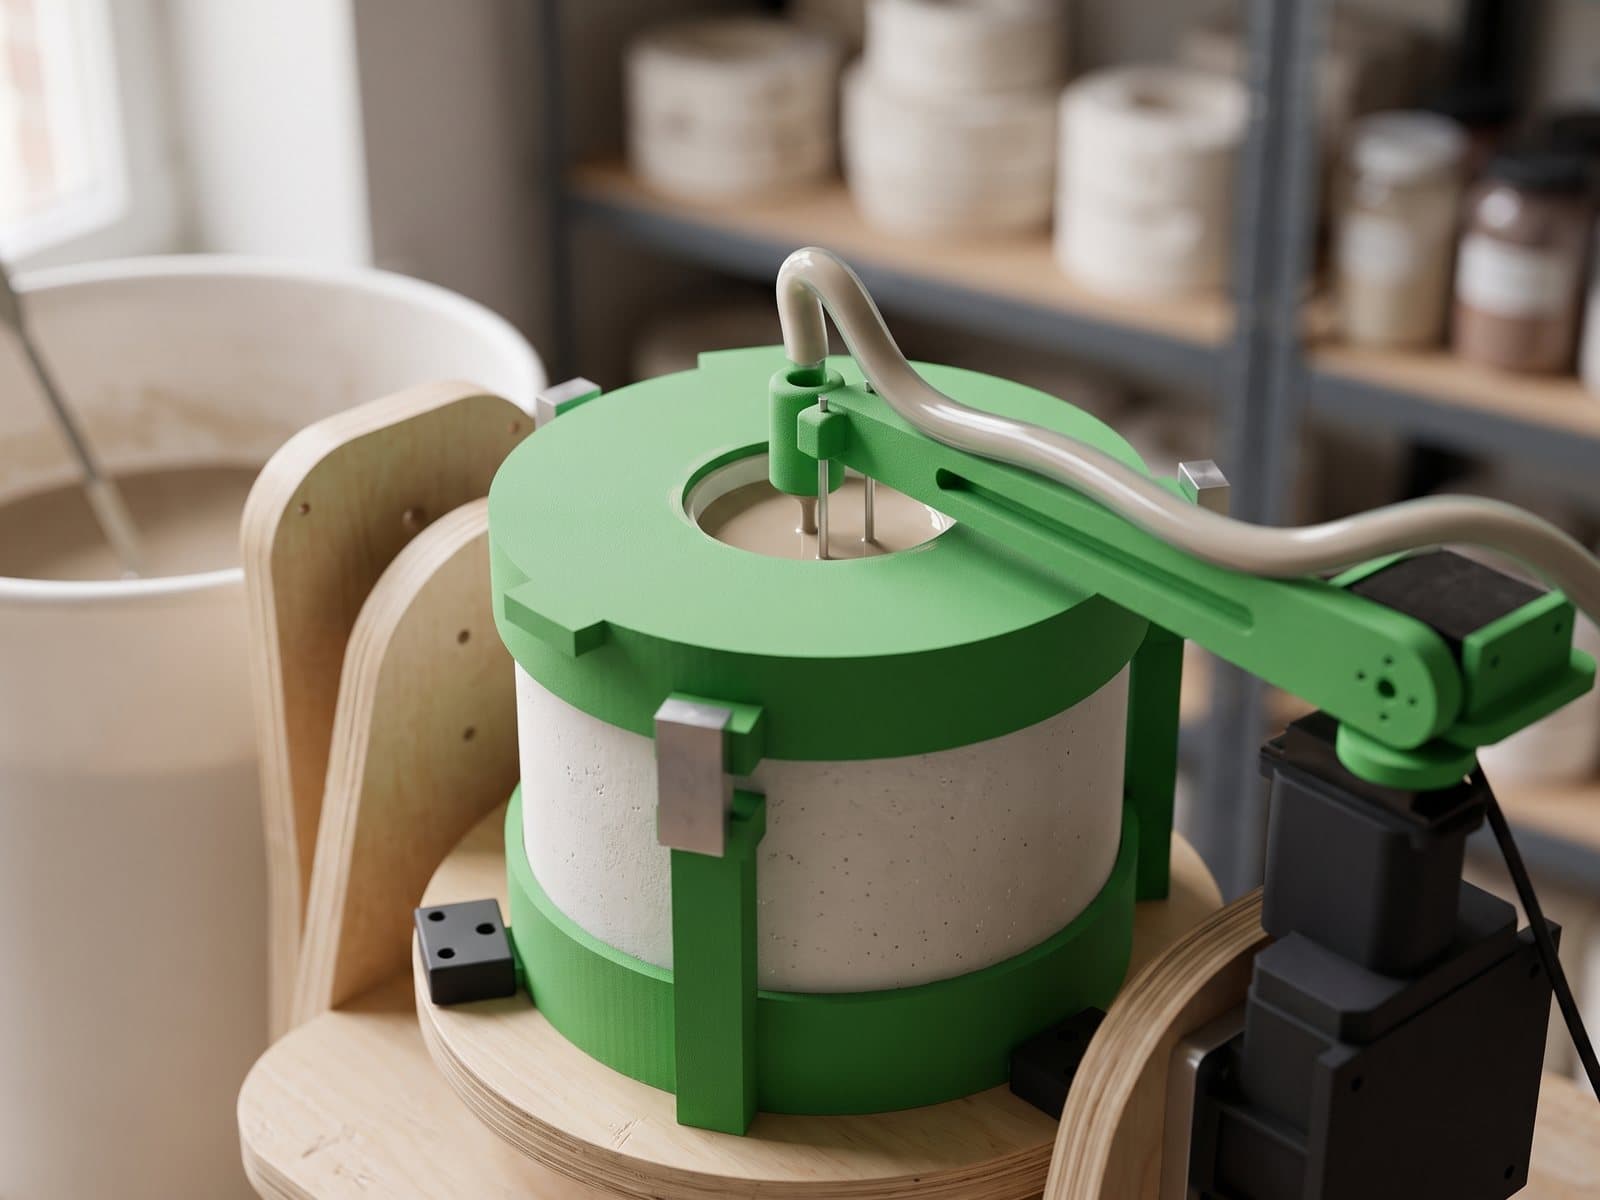
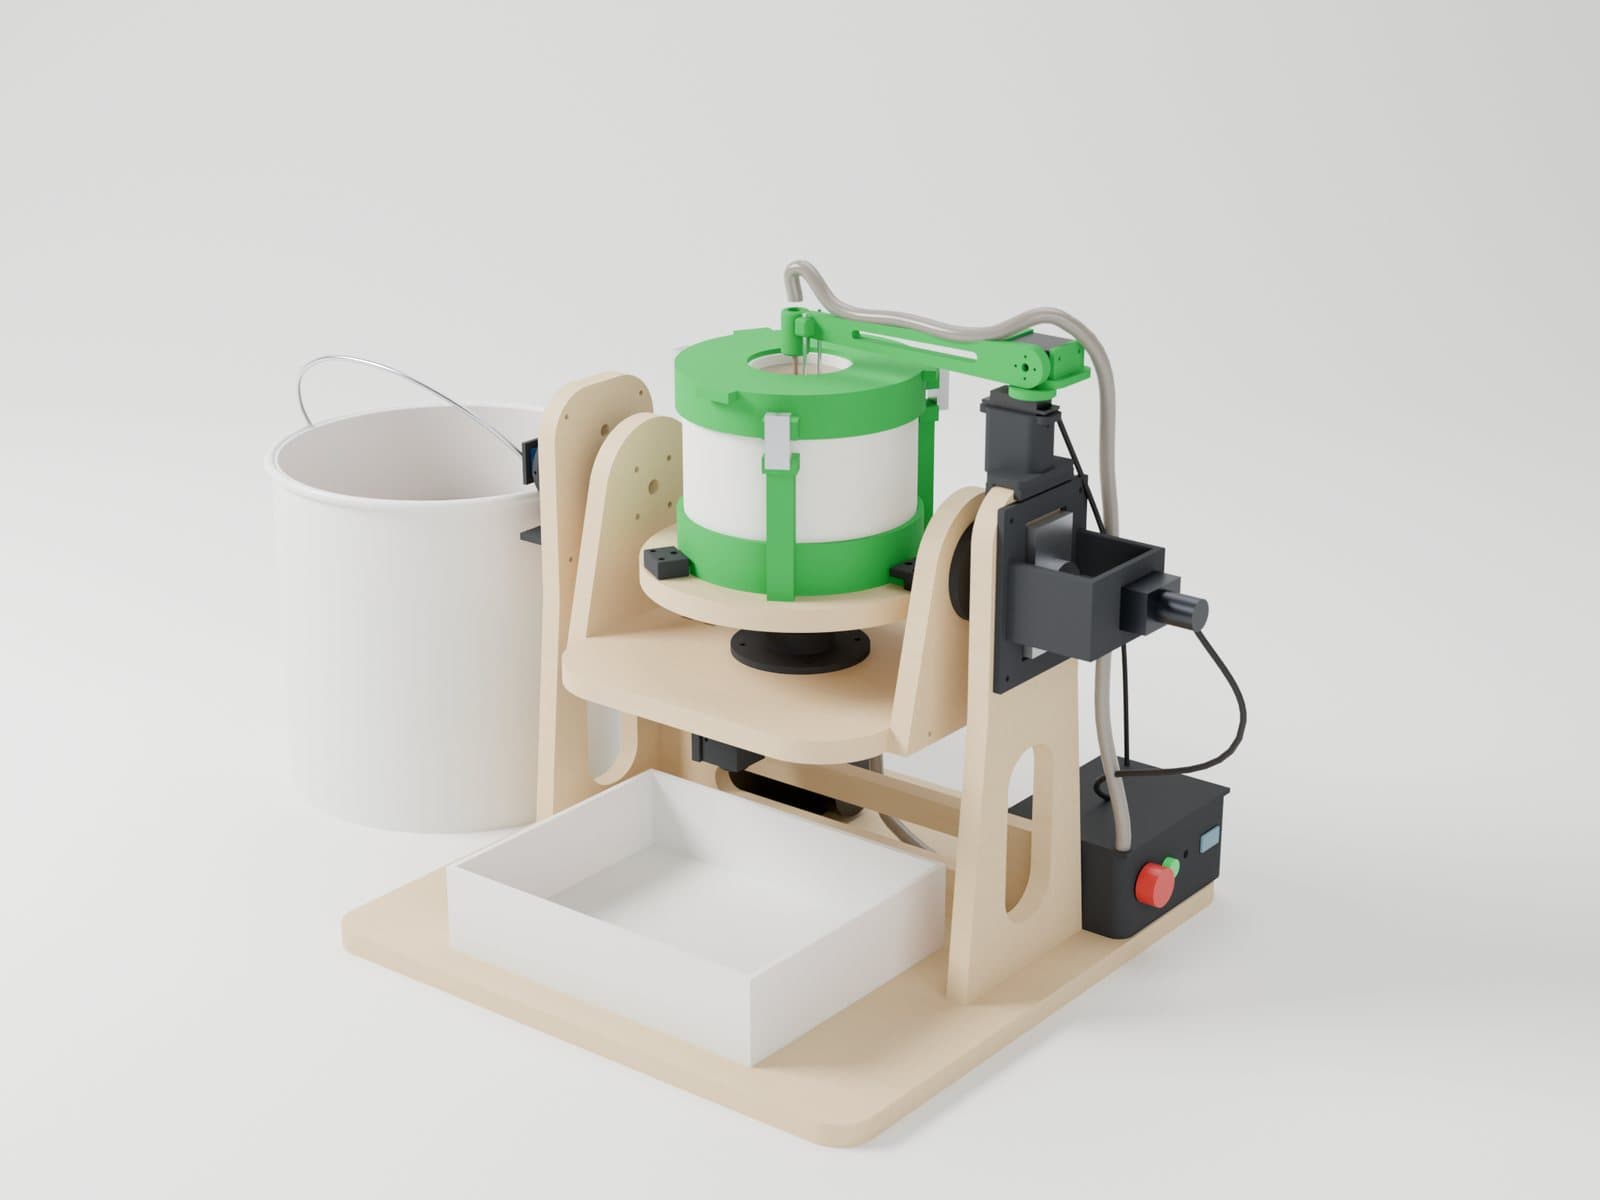
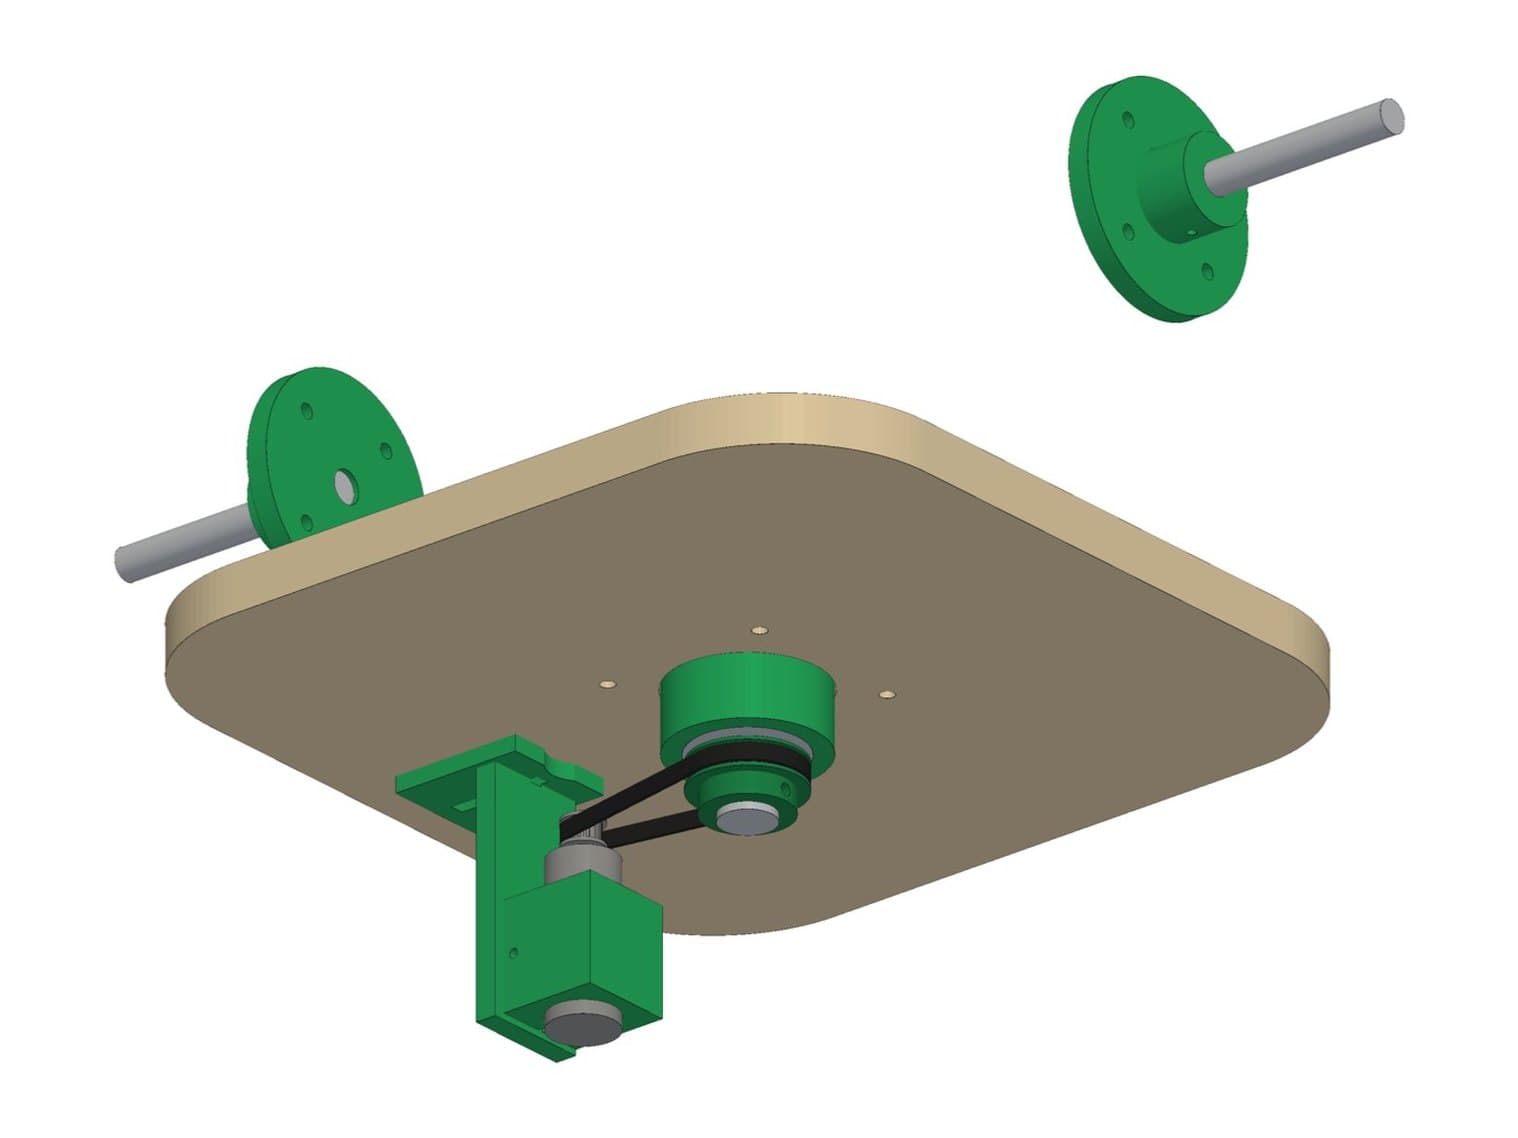
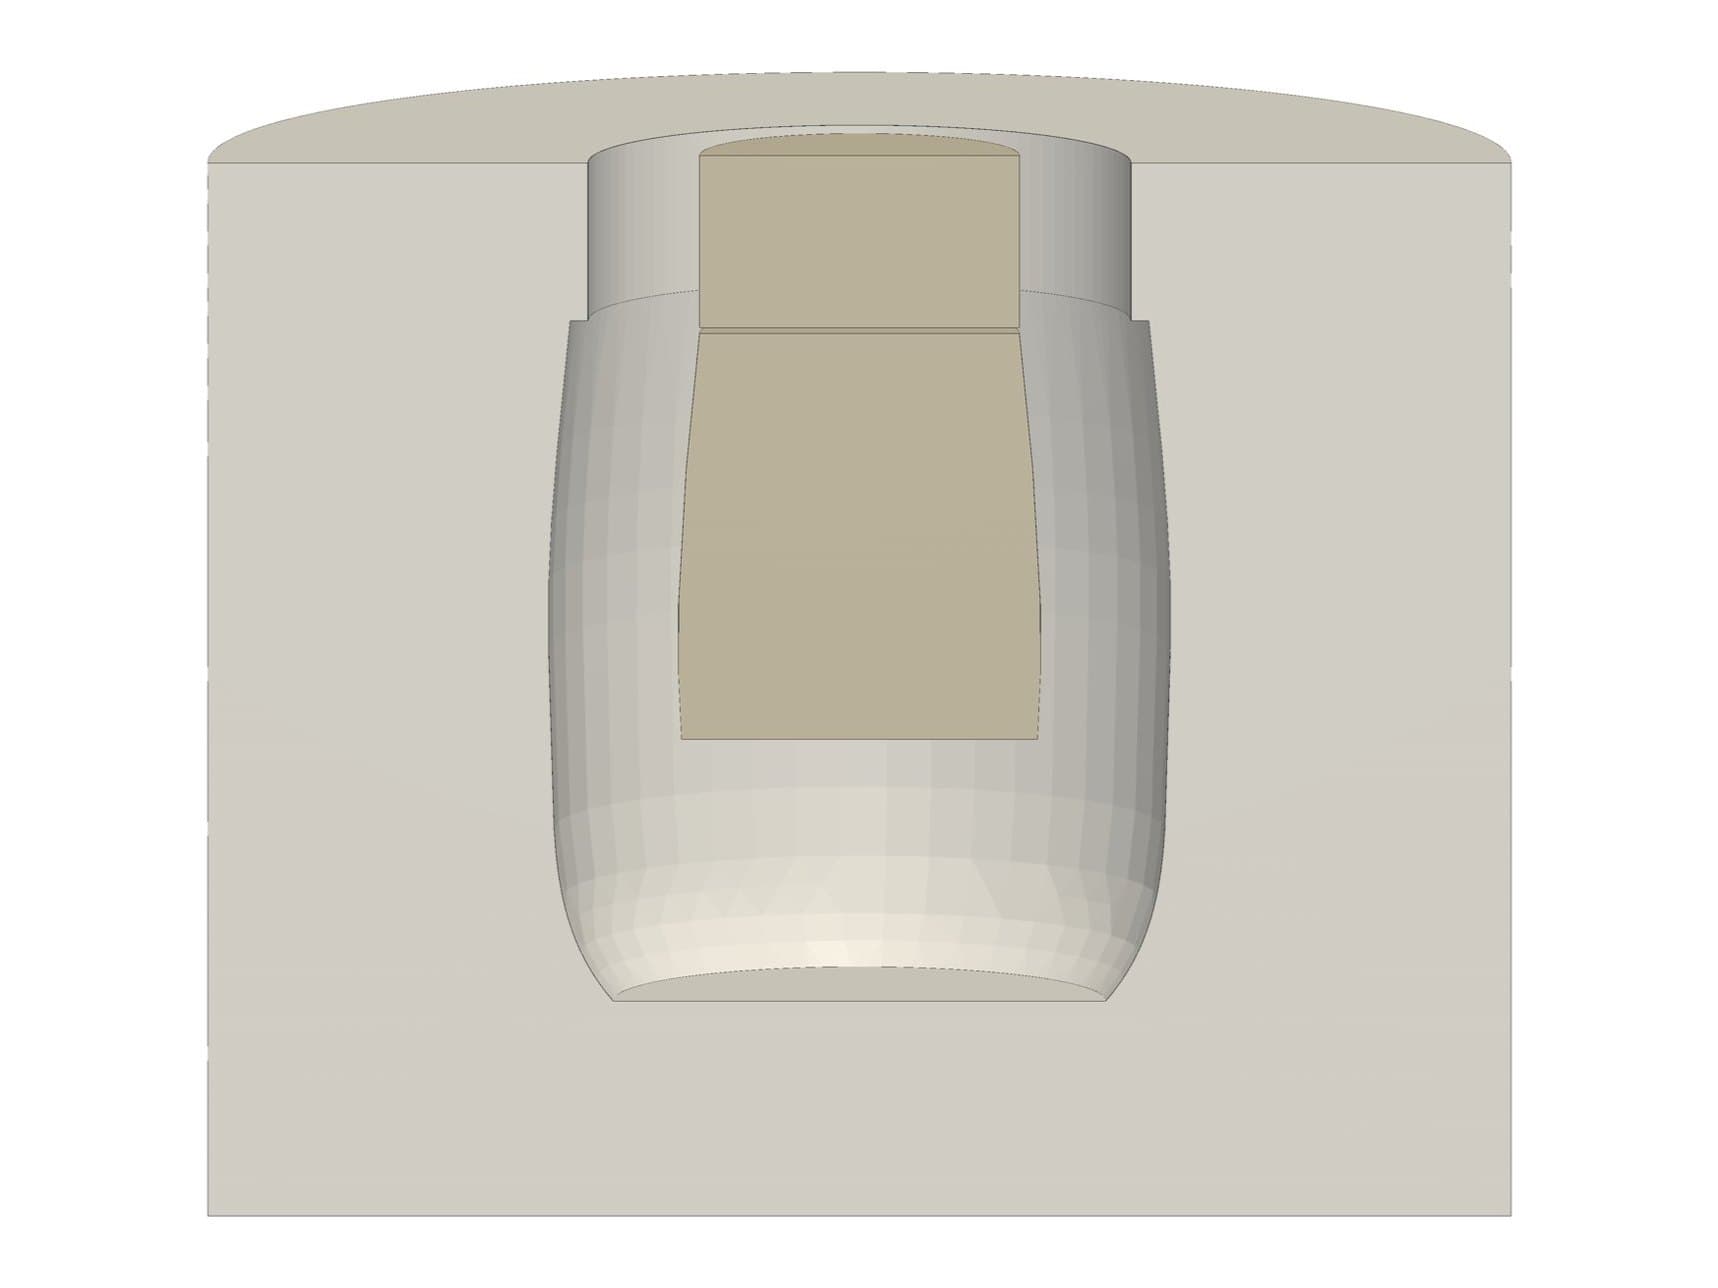
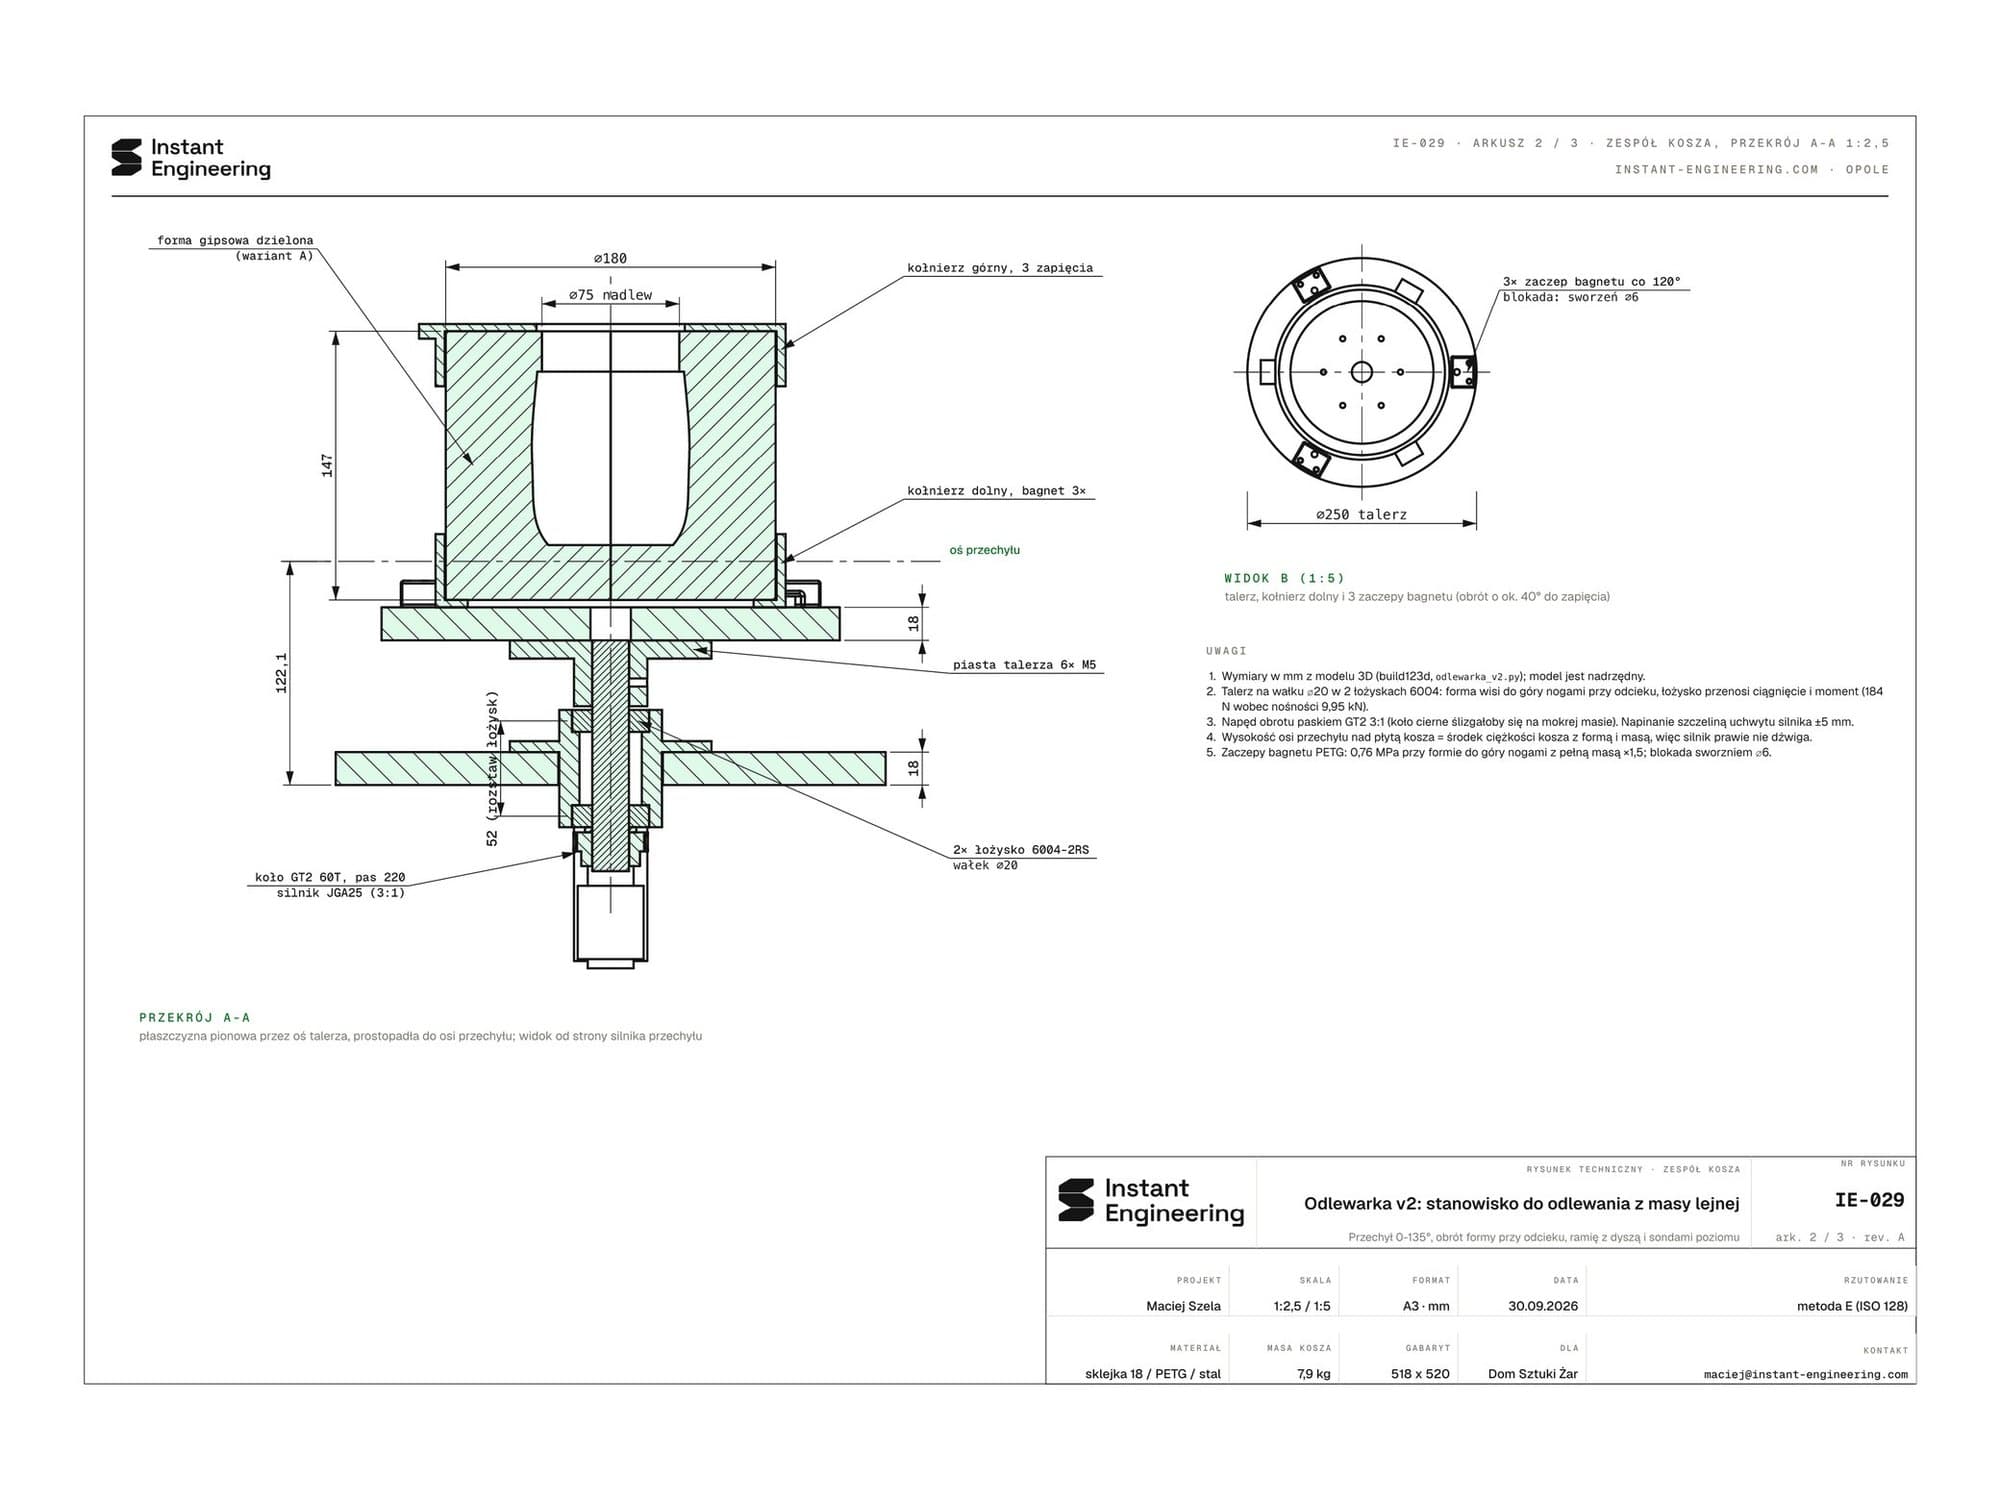
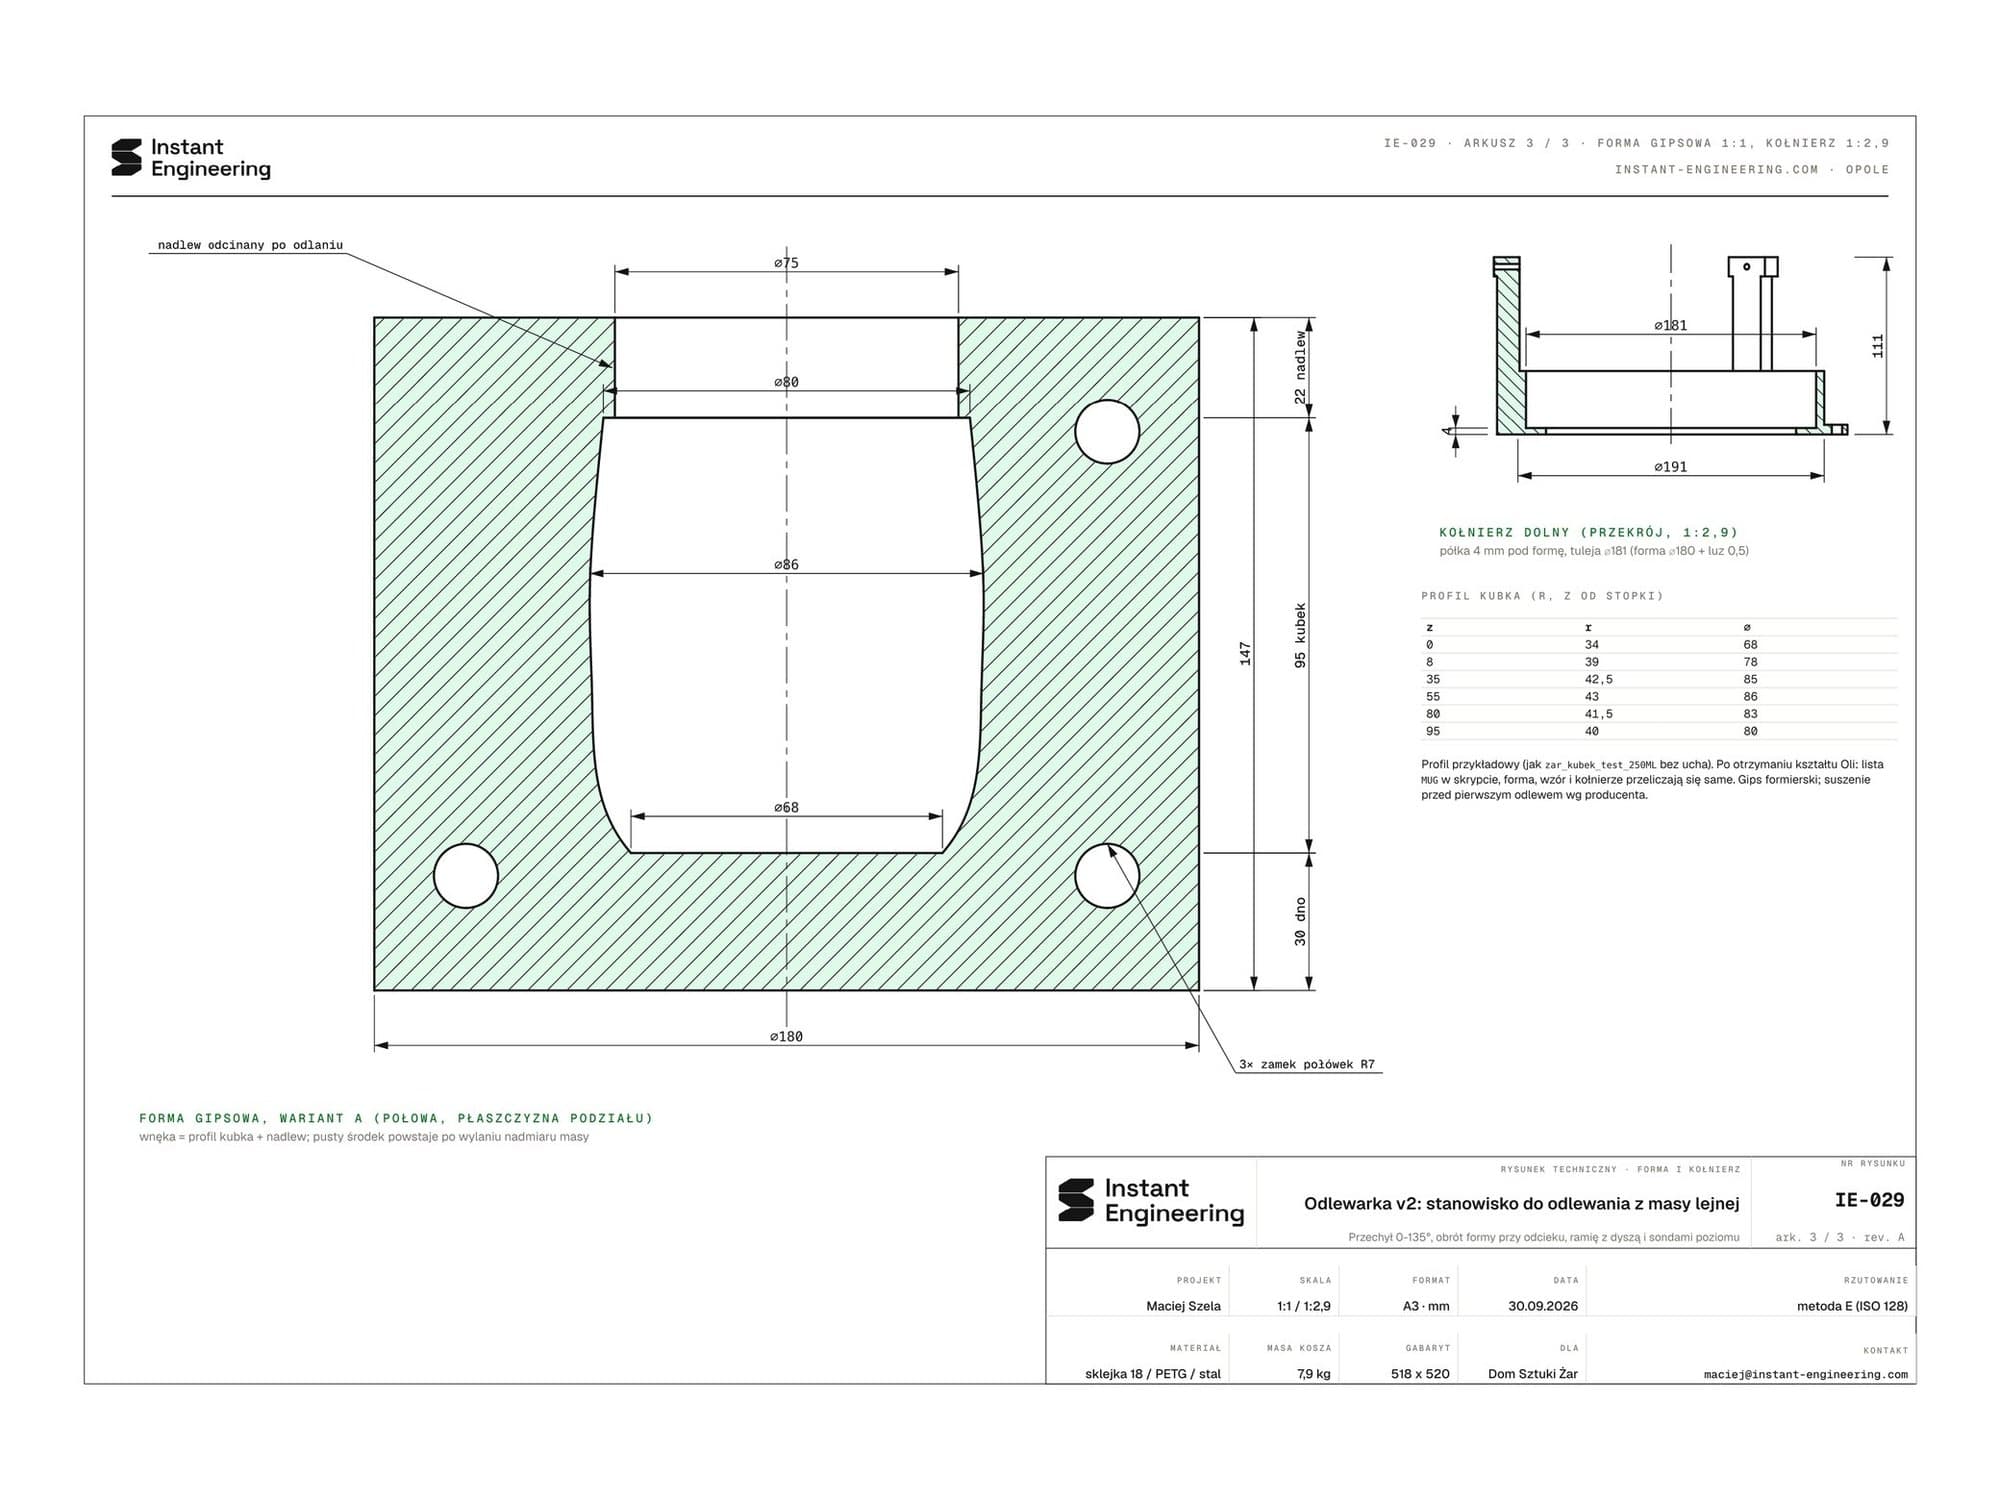
- 02Parametryczny model w build123d. Forma liczona z profilu kubka, drukowane kołnierze z zapięciem bagnetowym, kosz na łożyskach KFL, talerz na wałku ⌀20 w dwóch łożyskach 6004, obrót paskiem GT2 3:1. Zmiana kształtu kubka przelicza formę, wzór do druku i skrzynkę do odlania gipsu.
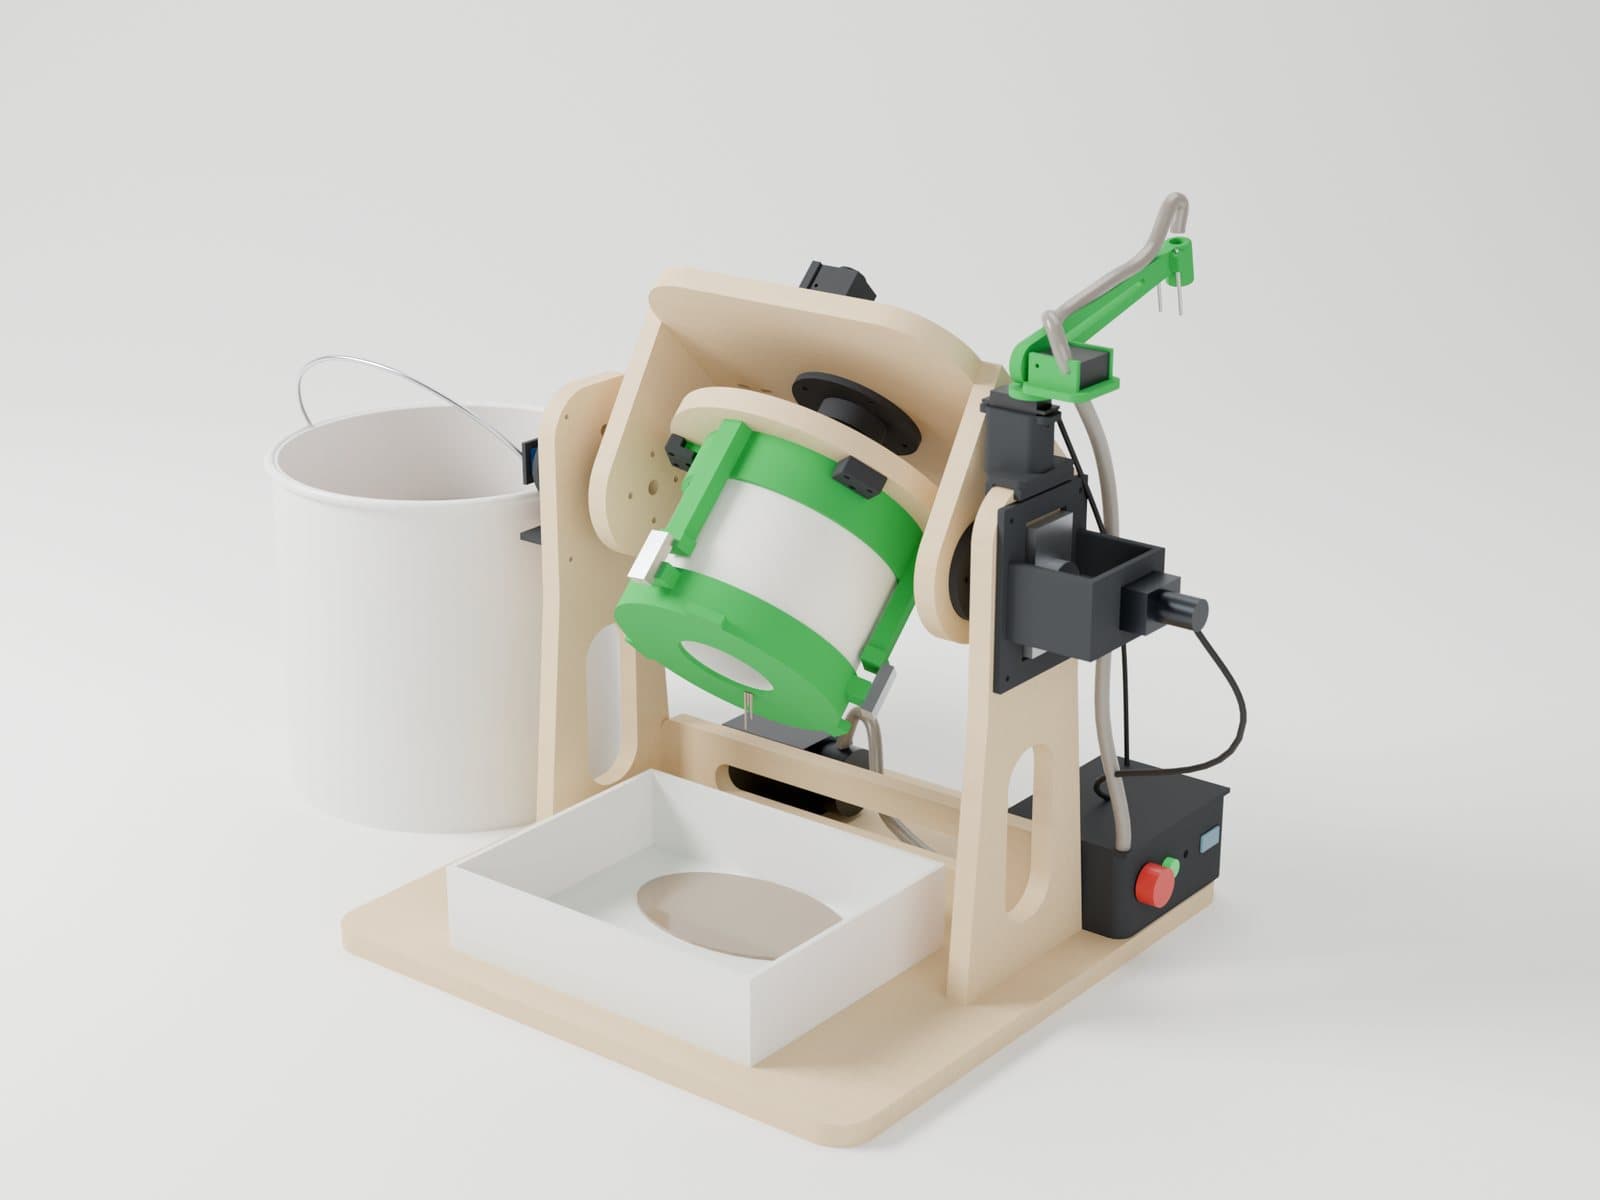
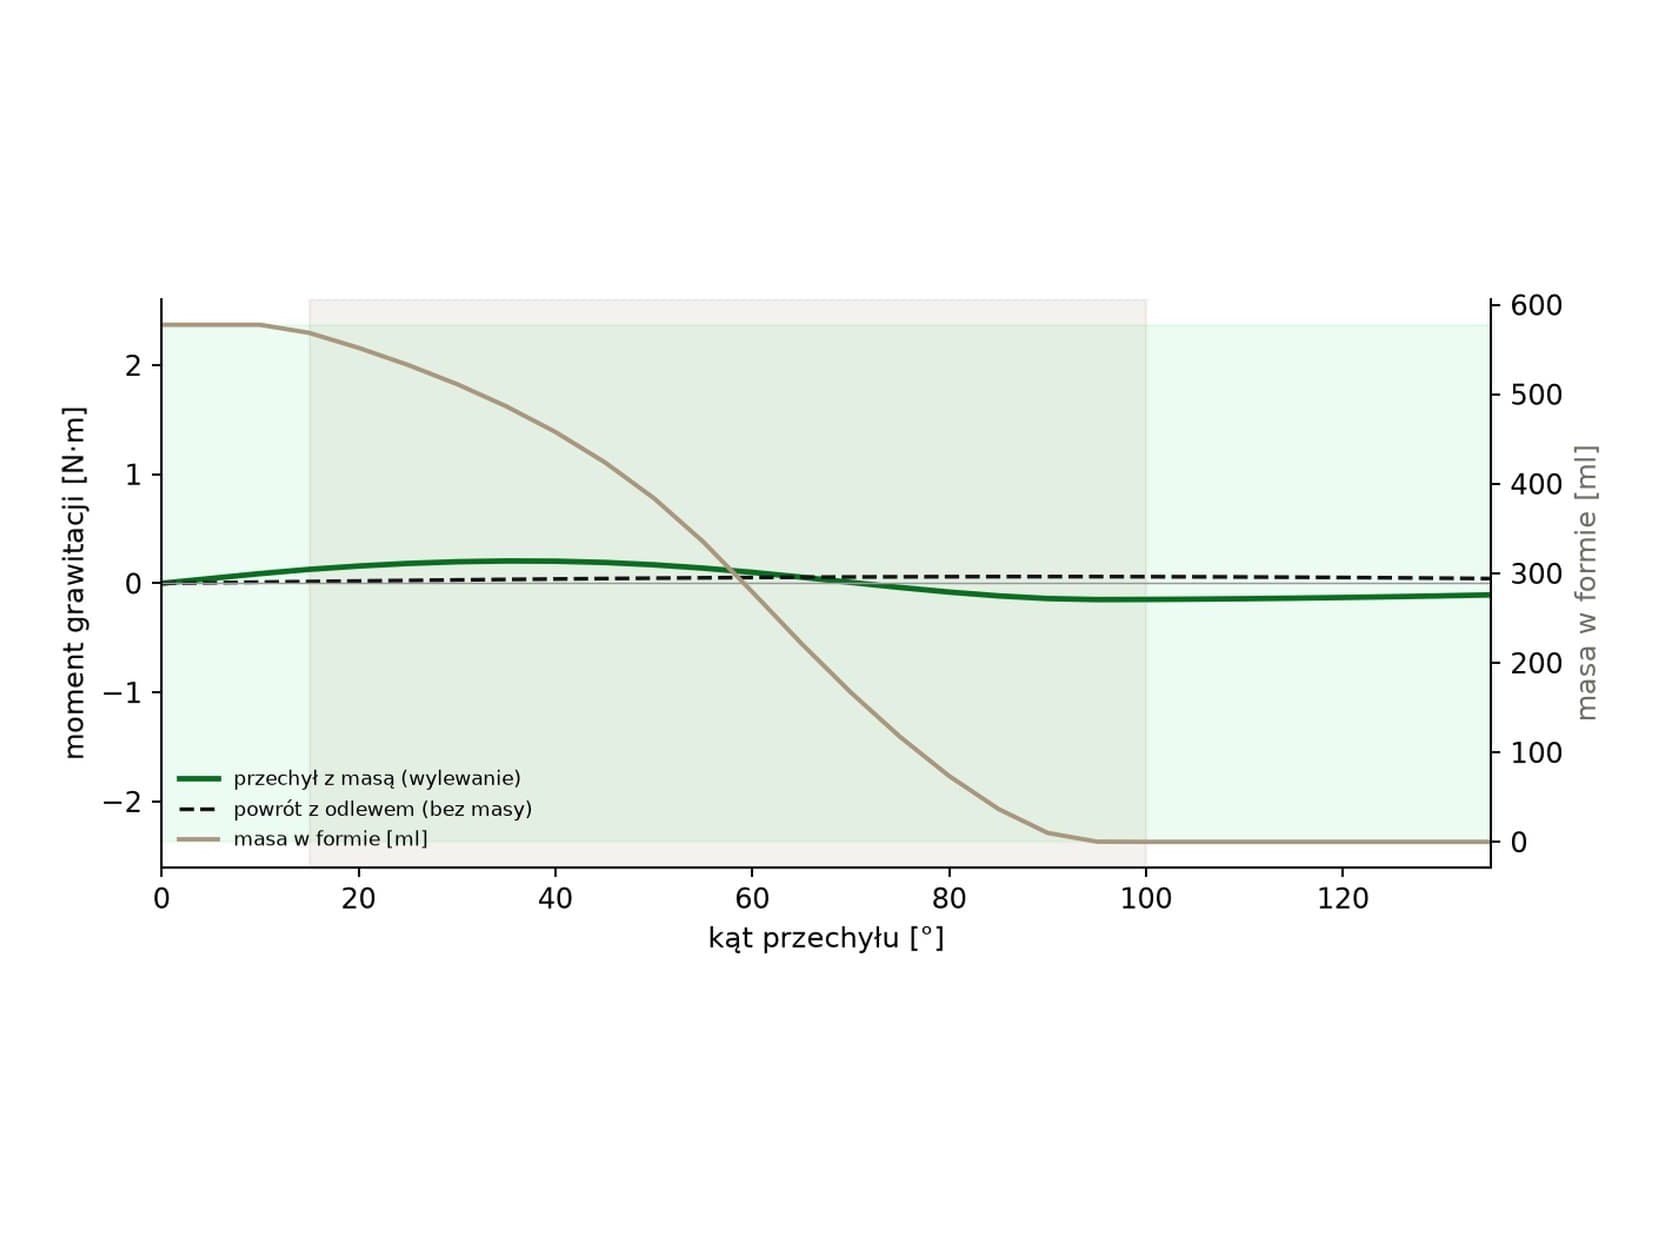
- 03Fizyka zamiast zgadywania. Symulacja masy przy przechyle co 5° (pozioma powierzchnia cieczy, wylew przez krawędź otworu) oraz masy i środki ciężkości wszystkich części. Oś przechyłu jest dobrana tak, żeby największy moment w cyklu był jak najmniejszy: 0,2 N·m, a silnik ma zapas do 2,4 N·m. Masa wylewa się między 15° a 95°, więc w tym zakresie maszyna zwalnia do 4°/s.
- 04Kontrola kolizji w całym zakresie ruchu: przechył 0-135° co 15°, cała droga ramienia z dyszą (najpierw podnosi się o 12°, potem odjeżdża w bok o 90°) i wszystkie części w spoczynku. Dzięki temu przed budową wyszły i zostały poprawione dwa błędy: ramię obracało się przez formę, a odciek z tacki miał płynąć pod górę.
- 05Elektronika i firmware: ESP32, trzy sterowniki DRV8871, czujnik kąta AS5600, sondy poziomu masy, dwa serwa i grzybek STOP, który sprzętowo odcina 12 V silników. Firmware ma regulator prędkości przechyłu i automatyczne dolewanie. Skompilowany w PlatformIO.
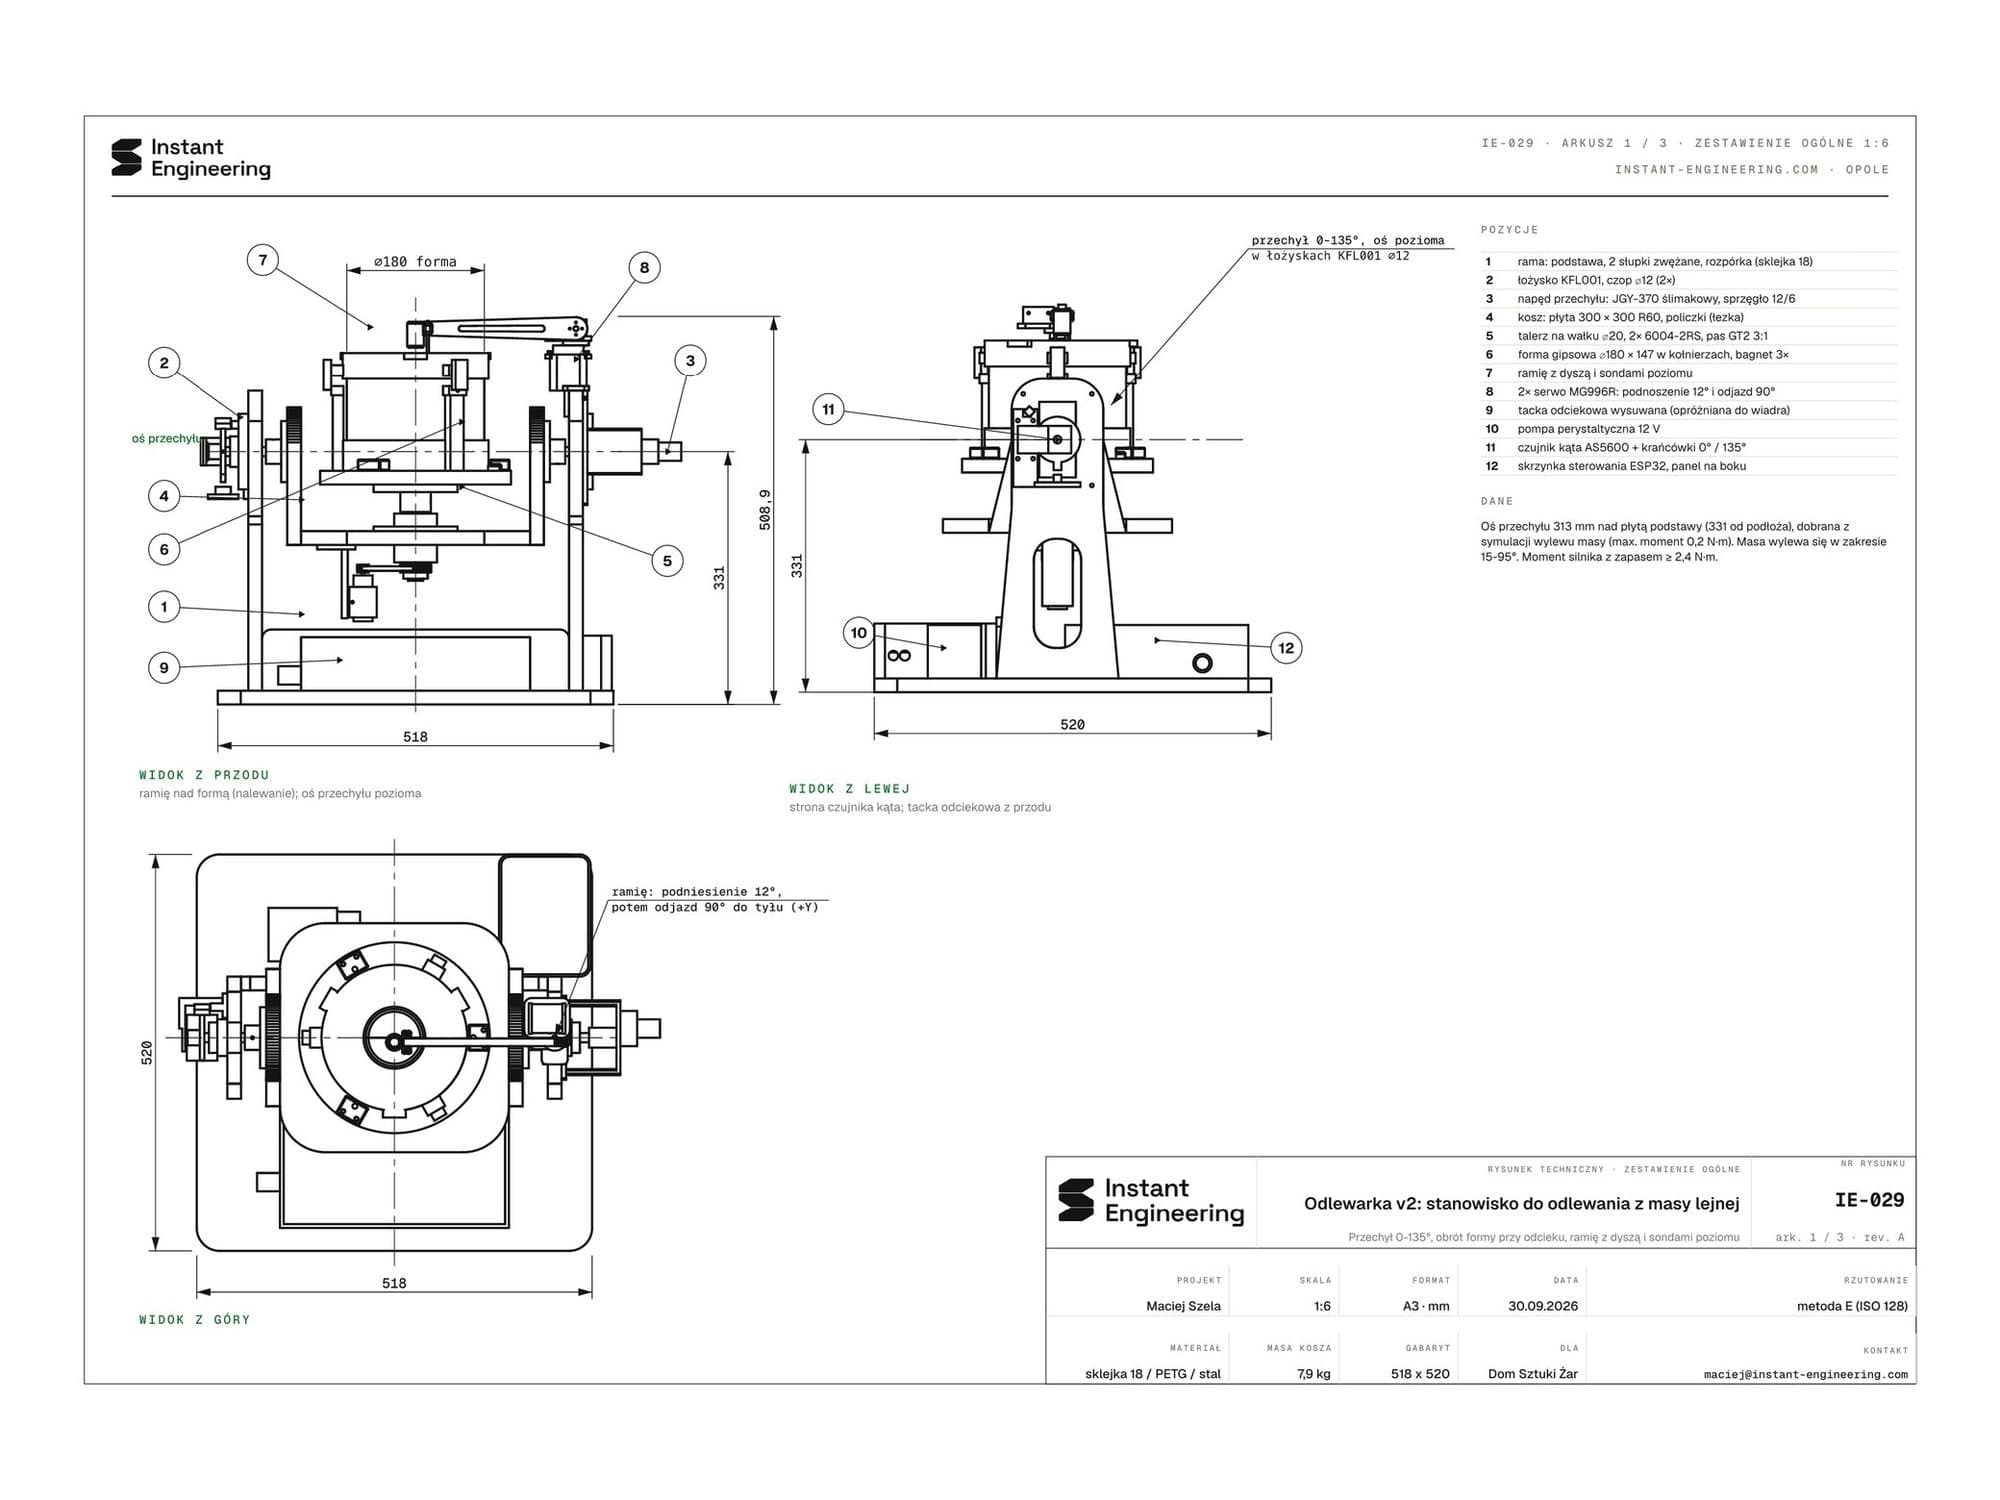
- 06Dokumentacja do budowy: rysunki techniczne IE-029 (3 arkusze A3), instrukcja z listą zakupów i wymaganiami z obliczeń, rendery z modelu w Blenderze (strumień masy liczony z przepływu) i wizualizacje w pracowni.
Specyfikacje
IE-029- Status
- Projekt, prototyp w przygotowaniu
- Gabaryt
- 518 × 520 mm, wys. 49 cm
- Forma
- Gips ⌀180 × 147 mm, dzielona
- Przechył
- 0-135°, maks. moment 0,2 N·m
- Sterowanie
- ESP32, AS5600, sondy poziomu, 2 serwa
- Czas projektu
- 2 dni: model, fizyka, firmware, rysunki